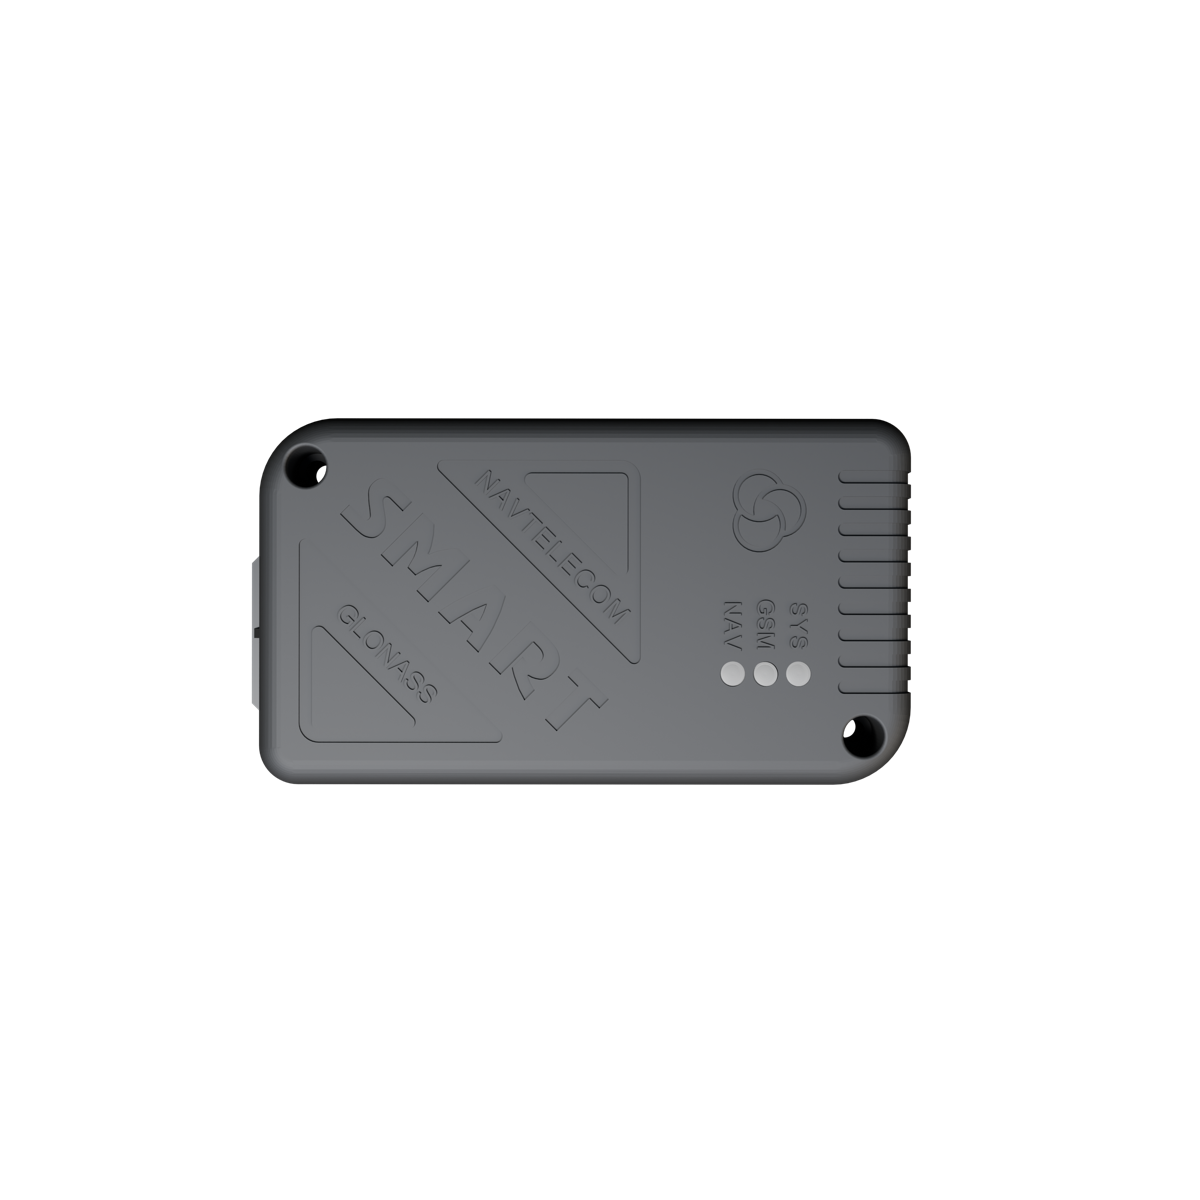
APPAREIL UTILISÉSMART S-4533
Connectivité 4GDonnées de batterieComplex Events
RUSSIE · MICROMOBILITÉ PARTAGÉE
Un exploitant de trottinettes partagées utilisait SMART S-4533 et Complex Events pour suivre position et batterie et adapter automatiquement les modes dans les zones à vitesse limitée.
Moscou, Russie · Modes automatiques selon la zone
 MOSCOU · MICROMOBILITÉ PARTAGÉE
LE DÉFI
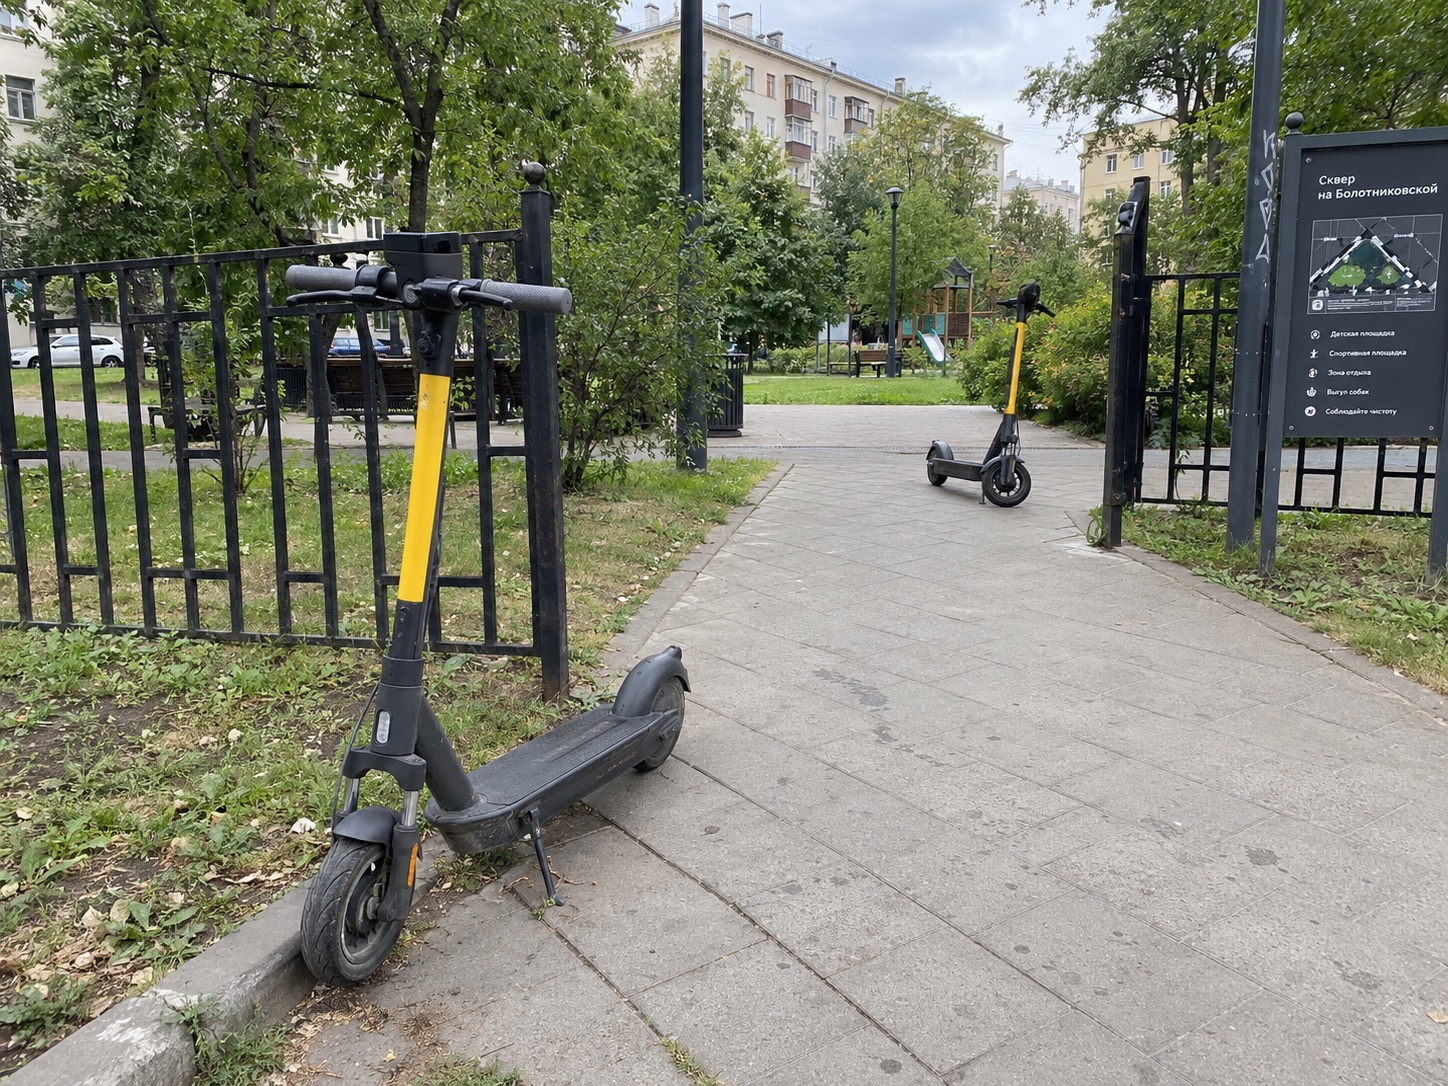
L’entreprise louait des trottinettes électriques via une application mobile. Pour gérer sa flotte, elle devait connaître leur position, la charge restante et les unités nécessitant une intervention.
L’électronique embarquée disposait des informations de batterie, mais ne pouvait pas les transmettre seule au serveur de suivi. L’exploitant devait relier chaque trottinette à son système de gestion.
L’entreprise devait aussi appliquer des limites de vitesse différentes dans certaines zones, notamment les parcs et quartiers résidentiels. Identifier un excès après le trajet ne suffisait pas : la trottinette devait adopter automatiquement le mode approprié à l’entrée d’une zone restreinte et rétablir le mode autorisé à la sortie.
Les changements devaient rester progressifs, sans réaction brusque pendant la conduite.
LA SOLUTION
 Avec Complex Events
L’entreprise a équipé 212 trottinettes électriques de traceurs SMART S-4533. Ceux-ci reliaient l’électronique embarquée au serveur de suivi, transmettaient la position et les données de batterie disponibles et recevaient les commandes de changement de mode. Un algorithme personnalisé Complex Events gérait l’interaction locale avec la trottinette.
S-4533 recueillait la charge et les données disponibles sur l’état de la batterie auprès de son système de gestion, puis les transmettait avec la position de la trottinette.
L’exploitant pouvait localiser les trottinettes et consulter la charge restante. L’équipe de service disposait ainsi des informations nécessaires pour repérer celles à recharger et organiser leur collecte.
Le serveur comparait les positions reçues aux zones géographiques configurées. À l’entrée d’une zone restreinte, il envoyait automatiquement une commande à S-4533.
L’algorithme Complex Events traitait la commande et la transmettait à la carte BMS connectée, chargée de recevoir les commandes dans cette installation. Via l’électronique intégrée, la commande modifiait le mode de conduite et sa limite logicielle de vitesse maximale.
Selon la zone configurée, le projet pouvait appliquer des réglages tels que 20, 15 ou 10 km/h. L’exploitant pouvait donc utiliser plusieurs limites plutôt qu’un réglage unique sur tout le périmètre du service.
Le processus assurait une transition progressive vers la vitesse inférieure, plutôt qu’un changement brusque de propulsion.
À la sortie de la zone restreinte, le serveur envoyait automatiquement une nouvelle commande par le même circuit. La trottinette adoptait le mode autorisé dans la zone suivante et retrouvait la limite normale en l’absence d’autre restriction.
L’entrée et la sortie étaient gérées automatiquement, sans commandes individuelles du régulateur pendant chaque trajet. La détection des transitions et la réception des commandes dépendaient des mises à jour de position et de la communication avec le serveur.
RÉSULTATS DU PROJET
L’exploitant pouvait localiser ses 212 trottinettes et utiliser les relevés de charge pour planifier la collecte et la recharge.
Les commandes du serveur et l’algorithme local Complex Events appliquaient le mode adapté à l’entrée et à la sortie des zones, sans intervention individuelle du régulateur. Les transitions étaient progressives.
POURQUOI SMART S-4533
S-4533 reliait les décisions du service de location à la trottinette. Le serveur pouvait demander le mode adapté à l’entrée ou à la sortie d’une zone, puis la logique installée transmettait cette demande à l’électronique pour une application progressive.
L’exploitant pouvait ainsi gérer 212 trottinettes sans envoyer manuellement chaque commande de vitesse. Les relevés de position et de charge facilitaient aussi la collecte et la recharge.
APPAREIL UTILISÉ
VOTRE ACTIVITÉ DE TRANSPORT
Présentez-nous vos véhicules, itinéraires, capteurs et priorités opérationnelles.